Microduck: o robô pato bípedo que usa aprendizado por reforço para se mover
Robô de 25 cm e 800 g desenvolvido pela Pólen Robotics usa Rust e políticas de IA treinadas em simulação para executar tarefas como andar, rolar e se levantar.
Edição: Anderson Gomes
· 5 min de leitura
---
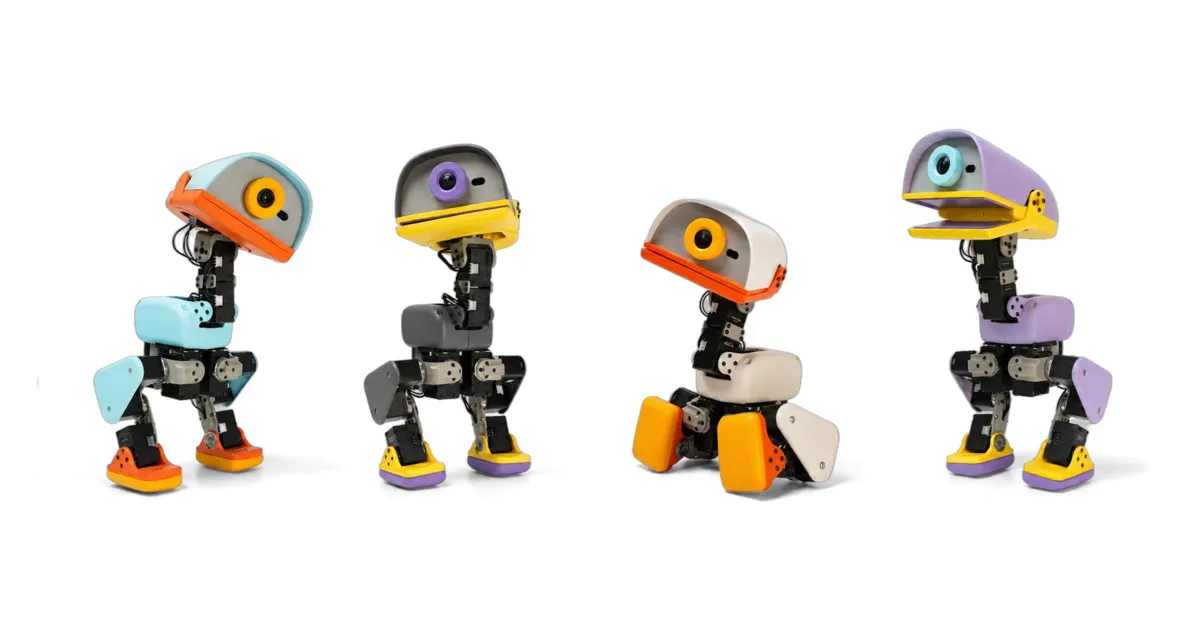
O Microduck é um robô pato bípedo de código aberto que combina hardware compacto, controle em tempo real e políticas de aprendizado por reforço treinadas em simulação. Com apenas 25 centímetros de altura e 800 gramas, a plataforma desenvolvida pela Pólen Robotics se destaca por executar tarefas complexas como locomoção, manipulação de objetos e recuperação de quedas usando uma arquitetura modular baseada em daemons escritos em Rust.
Dados rápidos
- Repositório: pollen-robotics/microduck
- Licença: Apache 2.0
- Linguagem principal: Rust
- Estrelas: 11.164 (319 nas últimas semanas)
- Forks: 1.431
- Posição no ranking: 24º no Trendshift (diário) e no GitHub Trending
- Data da consulta: 25 de outubro de 2026
Um robô pato com cérebro de IA
O Microduck é um robô bípedo projetado para ser pequeno, leve e programável. Com hardware baseado em um processador Rockchip RK3566, o dispositivo executa um loop de controle a 50 Hz que comanda quinze servomotores usando políticas de aprendizado por reforço. Essas políticas são treinadas em um ambiente de simulação chamado microduck_rl, que utiliza o framework MuJoCo e o algoritmo PPO, seguido de exportação para o formato ONNX para execução no hardware real.
O projeto se diferencia por sua abordagem modular: sete daemons especializados (robotd, updaterd, configd, btd, padd, mediad e tofd) comunicam-se via JSON-RPC sobre sockets Unix, formando um sistema distribuído que gerencia controle de movimento, atualizações de firmware, configuração de rede, entrada de gamepad, streaming de câmera e dados de profundidade. Essa arquitetura permite que o robô seja controlado localmente via Bluetooth ou pela rede, com atualizações de software verificadas e reversíveis.
Como funciona na prática
Para operar o Microduck, não é necessário possuir o hardware físico. O repositório inclui uma simulação que executa os mesmos daemons contra um modelo 3D do robô no MuJoCo, permitindo testar políticas e comportamentos sem o dispositivo real. A documentação orienta desde a configuração de um ambiente de desenvolvimento até a instalação de versões estáveis via atualizações assinadas.
O controle pode ser feito por gamepad, aplicativo móvel ou linha de comando. O comando robotctl centraliza operações como direção, configuração de voz, atualizações de software e gerenciamento de rede. Para desenvolvedores, o projeto oferece instruções para compilar e instalar versões personalizadas diretamente via SSH, com um processo que leva cerca de um minuto.
O que o Microduck faz
O robô executa cinco funcionalidades principais documentadas em vídeos no repositório:
- Locomoção: Anda em superfícies planas usando políticas treinadas em simulação, podendo ser controlado manualmente com um gamepad
- Modo roda: Com acessórios opcionais, o robô alterna para um modo de locomoção sobre rodas, carregando políticas específicas
- Manipulação: Usa o bico para pegar objetos do chão com um único botão
- Recuperação: Levanta-se automaticamente após ser derrubado
- Comportamentos adicionais: Senta, chuta uma bola, rola para frente sob comando e emite sons característicos
Cada funcionalidade é implementada como um comportamento independente carregado como uma política de IA, o que permite atualizações dinâmicas sem modificar o hardware.
Por que usar o Microduck
O projeto se diferencia de alternativas como robôs bípedos comerciais ou plataformas de pesquisa por três aspectos principais. Primeiro, é completamente de código aberto sob licença Apache 2.0, permitindo modificações e redistribuição sem restrições. Segundo, sua arquitetura baseada em daemons modulares facilita a manutenção e expansão, pois cada componente pode ser desenvolvido e testado isoladamente. Terceiro, o uso de simulação para treinamento (sim2real) reduz a necessidade de hardware especializado durante o desenvolvimento de novas políticas.
Em comparação a plataformas similares como o robô ANYmal ou o Unitree H1, o Microduck oferece uma alternativa mais acessível e focada em pesquisa e educação, com documentação extensiva e uma comunidade crescente. O fato de ser construído em Rust também contribui para segurança de memória e desempenho em tempo real, aspectos críticos para sistemas embarcados.
Limitações e cuidados necessários
Apesar de sua documentação detalhada, o Microduck ainda é um projeto em estágio inicial de maturidade. O hardware necessário para construir o robô não é comercialmente disponível e requer fabricação personalizada ou acesso a fornecedores específicos. O repositório não fornece lista de peças ou instruções de montagem física, focando apenas no software embarcado.
A arquitetura baseada em múltiplos daemons aumenta a complexidade do sistema, o que pode representar desafio para desenvolvedores menos experientes em sistemas embarcados. Além disso, o treinamento de novas políticas requer conhecimento em aprendizado por reforço e acesso ao ambiente de simulação microduck_rl, que não está incluído neste repositório.
A licença Apache 2.0 permite uso comercial, mas a Pólen Robotics não fornece suporte oficial ou garantias sobre o hardware. Problemas de segurança em atualizações ou no protocolo JSON-RPC não foram auditados externamente e devem ser considerados em implementações críticas.
Resumo rápido
- Projeto: Microduck, robô bípedo de 25 cm e 800 g com políticas de IA treinadas em simulação
- Licença: Apache 2.0, permitindo uso comercial e modificações
- Linguagem: Rust, com arquitetura baseada em sete daemons modulares
- Estrelas: 11.164 no GitHub, com crescimento de 319 nas últimas semanas
- Ranking: 24º no Trendshift e presente no GitHub Trending diário
- Risco principal: Projeto ainda imaturo, requer hardware personalizado e conhecimento em sistemas embarcados
Fontes
- Rust
- Apache-2.0
- Repositórios em Alta
- Trendshift
AWS lança kit para agentes de IA construírem aplicações nativamente no cloud
Ferramenta oficial da AWS permite que agentes de IA criem, implantem e gerenciem aplicações diretamente nos serviços da nuvem com segurança e integração nativa.
· 5 min de leitura
FastAPI ultrapassa 100 mil estrelas no GitHub como padrão para APIs Python
· 5 min de leitura