Simulador físico ganha atualização com foco no avanço de robótica e aprendizado de máquina
A tecnologia mantida pela Google DeepMind viabiliza simulações exatas e ágeis de estruturas articuladas para testes em inteligência artificial.
Edição: Anderson Gomes
· 5 min de leitura
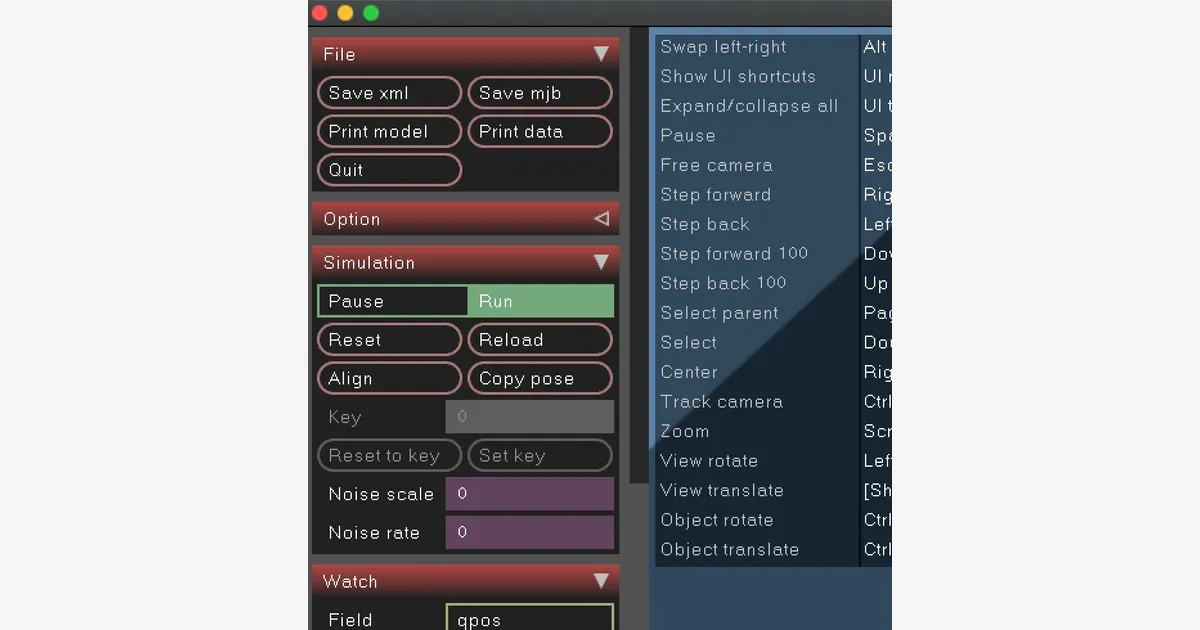
O projeto MuJoCo, sigla para dinâmica multiarticular com contato, consiste em um motor de física de uso geral mantido pela Google DeepMind. A ferramenta ganhou destaque recente nos repositórios públicos ao somar 582 novas estrelas no período avaliado e disponibilizar a versão 3.16.0 em 14 de outubro de 2026. O sistema resolve o desafio de calcular interações físicas complexas de estruturas articuladas em contato com o ambiente, oferecendo respostas rápidas e matematicamente precisas para treinamento algorítmico e experimentação mecânica.
Dados rápidos
- Repositório: google-deepmind/mujoco
- Licença: Apache-2.0
- Linguagem principal: C++
- Métricas da comunidade: 15.688 estrelas e 1.845 forks
- Posição no ranking: não informado no repositório
- Data da consulta: 15 de outubro de 2026
Gargalos no cálculo mecânico articulado
A reprodução digital de movimentos no mundo real impõe barreiras matemáticas severas para engenheiros e pesquisadores de sistemas autônomos. Quando múltiplos corpos rígidos conectados por juntas tocam superfícies variadas, o atrito e as forças de reação geram descontinuidades difíceis de computar em tempo hábil. Softwares tradicionais com frequência oscilam entre aproximações imprecisas ou rotinas excessivamente lentas para treinar redes neurais profundas.
O sistema elimina esse impasse ao disponibilizar um núcleo otimizado para lidar com a dinâmica de contato contínua e descontínua. O motor calcula trajetórias articulares sem demandar simplificações grosseiras que comprometeriam a aplicação física direta. Isso permite que agentes computacionais experimentem cenários dinâmicos com fidelidade antes de qualquer validação em hardware.
Pesquisadores de controle e locomoção também enfrentavam dificuldades para integrar simulações em fluxos modernos de aprendizado estatístico. Ao unificar a formulação das equações com estruturas pensadas para processamento vetorial, o programa reduz o tempo gasto na geração de dados para políticas de ação em robôs bípedes, manipuladores e veículos.
Arquitetura interna e instalação
A estrutura interna do motor foi concebida com uma interface de programação em C voltada a desenvolvedores e cientistas. O módulo de simulação opera diretamente sobre estruturas de dados de baixo nível, pré-alocadas durante a leitura do modelo por um compilador XML integrado. Essa abordagem evita alocações dinâmicas de memória durante o passo temporal da física, maximizando a taxa de quadros e a previsibilidade temporal dos cálculos. A visualização interativa é feita por meio de uma interface gráfica nativa em OpenGL.
Para o ecossistema Python com versões iguais ou superiores a 3.10, o pacote oficial traz binários pré-compilados diretamente pelo índice de pacotes da linguagem. A instalação básica pode ser executada com o seguinte comando no terminal:
pip install mujoco
Após a instalação das dependências, o fluxo de trabalho pode seguir duas vias principais descritas na documentação oficial:
Leitura do modelo em formato XML compilado para estruturas nativas em memória -> Execução do passo de dinâmica com resolvedores de forças de contato -> Leitura de sensores ou renderização gráfica nativa via interface de usuário ou vinculações externas.
Aplicações práticas na indústria e pesquisa
- Treinamento de locomoção em robôs humanoides: permite sintetizar controladores LQR e estabilizar agentes bípedes equilibrados em uma perna por meio de simulação analítica.
- Otimização com física diferenciável: viabiliza o treino de políticas de movimento com gradientes analíticos derivados do passo físico da simulação através da vertente MJX baseada em JAX.
- Edição procedural de cenários: desenvolvedores conseguem criar e alterar modelos de articulações e ambientes dinamicamente via scripts antes de iniciar baterias de testes.
- Controle e estimação de parâmetros: possibilita a resolução de problemas de ajuste mecânico por meio de resolvedores não lineares de mínimos quadrados implementados na plataforma.
Diferenças técnicas frente a outros motores
Diferente de motores criados prioritariamente para o mercado de jogos eletrônicos, esta ferramenta foca estritamente na fidelidade analítica dos contatos mecânicos. O mecanismo adota pré-alocação rígida gerada por compilador interno em XML, enquanto motores gráficos comuns dependem de alocações flexíveis que priorizam estabilidade visual em vez de precisão dinâmica.
Outro ponto técnico característico está no suporte a vínculos computacionais para plataformas externas, como a biblioteca JAX e a engine Unity, mantendo o núcleo matemático escrito em C++. As rotinas internas contêm funções utilitárias que expõem grandezas físicas diretamente ao usuário, sem mascarar forças internas ou simplificar torques de restrição.
Cuidados operacionais e pontos de atenção
O projeto opera sob licença Apache-2.0 e registra atividade contínua desde 27 de agosto de 2021, com 292 issues abertas registradas em 15 de outubro de 2026. A compilação a partir do código-fonte exige cautela, pois o ramo principal pode conter alterações instáveis entre lançamentos oficiais. A recomendação da equipe gestora é utilizar as versões pré-compiladas fornecidas para Linux em arquiteturas x86-64 e AArch64, Windows em x86-64 ou macOS em formato universal.
As distribuições Linux dependem da especificação manylinux2014 para compatibilidade com as bibliotecas Python pré-empacotadas. Posições detalhadas em tabelas de tendências externas não foram informadas no repositório consultado. Usuários devem observar que ajustes de passos temporais e parâmetros de contato requerem validação física criteriosa para evitar instabilidades numéricas em montagens complexas.
Resumo rápido
- Projeto: google-deepmind/mujoco
- Licença: Apache-2.0
- Linguagem: C++
- Estrelas: 15.688
- Ranking: não informado no repositório
- Risco principal: dependência de pacotes pré-compilados específicos para cada plataforma e possível instabilidade caso o usuário compile o ramo principal diretamente da fonte
Fontes
- Repositório no GitHub: https://github.com/google-deepmind/mujoco
- Página oficial do projeto: https://mujoco.org
- Documentação técnica: https://mujoco.readthedocs.io/
- Lista de versões e lançamentos: https://github.com/google-deepmind/mujoco/releases
- C++
- Apache-2.0
- Repositórios em Alta
- GitHub Trending
Ambiente aberto reúne agentes e ferramentas locais para automação de conteúdo audiovisual
O projeto integra o motor Codex CLI a um aplicativo desktop com painel visual para geração, tradução e edição de vídeos em ambiente local.
· 4 min de leitura
Banco de dados financeiro em Zig foca desempenho e segurança estrita
· 3 min de leitura
Engenharia reversa recria interface desktop do Claude em React com física de movimento
O projeto reconstrói o sistema de design do assistente da Anthropic com trinta componentes independentes em TypeScript e documenta os parâmetros em um manual técnico detalhado.
· 4 min de leitura