Runway abre código do Praxis-1 e lidera teste da Nvidia com 46,2%
O sistema usa treino de vídeo para guiar braços mecânicos sob licença Apache 2.0 e exige até 80 GB de memória de vídeo.
Edição: Anderson Gomes
· 3 min de leitura
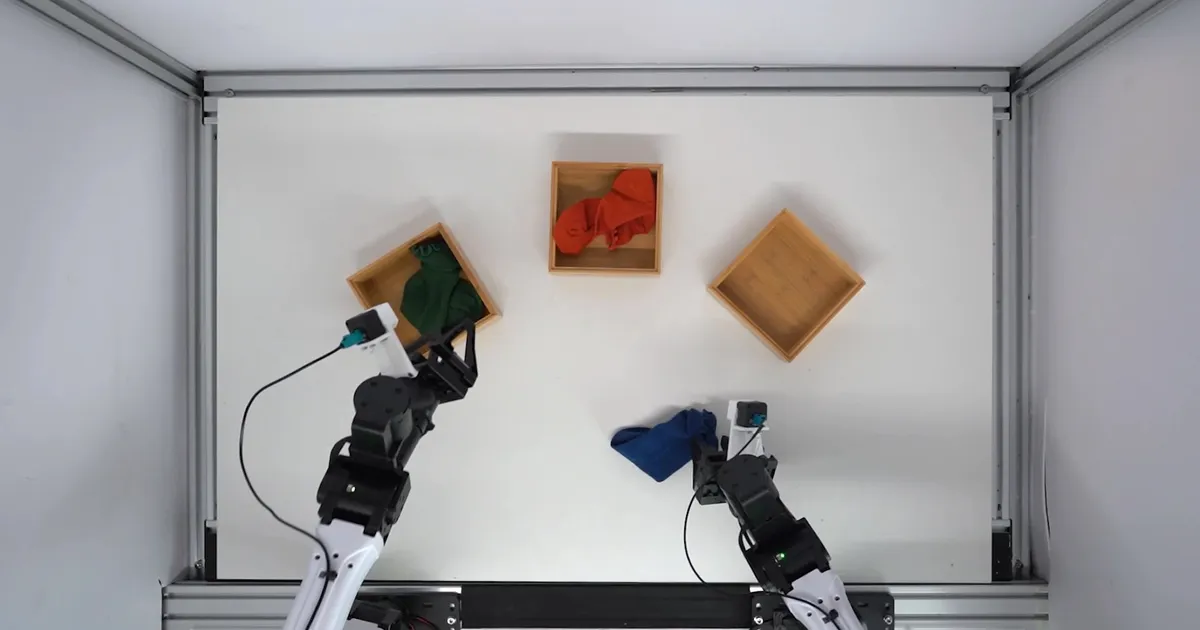
A Runway lançou em 14 de novembro de 2026 os pesos e o código-fonte do Praxis-1, modelo de inteligência artificial criado para controlar braços mecânicos e robôs industriais. Os arquivos saíram sob licença Apache 2.0. O sistema alcançou 46,2% de sucesso no benchmark RoboLab-120 da Nvidia, assumindo a liderança na categoria que transforma previsão visual em comandos motores. A liberação entrega a engenheiros de automação e fabricantes de hardware uma base aberta para programar máquinas sem pagar royalties de software proprietário.
O software prevê mudanças visuais antes de mover as peças
Conhecida por geradores de vídeo como o Gen-4.5, a Runway aproveitou a base desses modelos visuais para ensinar noções de espaço e gravidade ao Praxis-1 antes de conectá-lo a motores reais. O sistema funciona em circuito fechado. Ele processa imagens de câmeras, instruções textuais e coordenadas da posição da máquina para prever como a cena vai mudar nos segundos seguintes. A partir dessa projeção visual contínua, o algoritmo calcula os ângulos exatos das juntas mecânicas e ajusta a trajetória a cada novo quadro transmitido pelas câmeras.
A promessa da empresa é reduzir a dependência de bancos de dados robóticos caros, que exigem meses de gravação manual em bancadas de teste. O consumo de dados continua alto. Para calibrar o Praxis-1 no braço mecânico Franka em manobras de agarrar e mover objetos, a equipe consumiu 277 horas de registros do conjunto público DROID. Em robôs industriais com dois braços, o treinamento exigiu entre 1.400 e 2.600 horas de vídeo, mantendo aberta a dúvida se o método gasta menos dados do que sistemas criados sem pré-treino de vídeo.
No benchmark RoboLab-120 da Nvidia, que simula 120 provas de organização e empilhamento, o Praxis-1 bateu 46,2% de sucesso contra 42,9% do rival FLUX 3 Action. O número assegura a liderança na categoria. Na tabela geral do teste, contudo, o modelo ficou em quinto lugar, superado por dois agentes de inteligência artificial e duas arquiteturas robóticas concorrentes. Já no teste com o braço físico Franka em dez tarefas cotidianas, como fechar gavetas e posicionar bananas sobre pratos, o sistema da Runway acertou 88 de 100 tentativas, superando os 80 acertos do rival.
A criadora mediu os testes e impõe exigências de hardware
A Runway também avaliou a adaptação do Praxis-1 a um robô móvel com garra articulada que o Google utilizou no desenvolvimento do RT-1. A máquina era inédita para o modelo. Após 95 horas de calibração com dados específicos, o software atingiu 80% de precisão em tarefas como recolher latas de refrigerante e guardar maçãs em gavetas, superando a taxa de 52,4% registrada pelo RT-1 original. Todos os dados apresentados vieram de testes conduzidos pela própria Runway em seus laboratórios, sem auditoria técnica independente até o momento da publicação.
O relatório da empresa detalha limitações operacionais claras: o Praxis-1 ainda confunde objetos visualmente parecidos e não consegue estruturar sozinho sequências longas de ações. O custo de infraestrutura também é alto. A versão padrão precisa de uma GPU com 80 GB de memória dedicada, enquanto uma versão comprimida estimada para a placa RTX 5090 exigirá 32 GB de VRAM. Parceiras como Standard Bots, Noble Machines e Ultra testavam o sistema desde setembro em robôs humanoides e industriais, mas quem quiser baixar o modelo base no Hugging Face precisa assinar os termos de uso antes de adaptar o código do GitHub para máquinas novas.
- The Decoder
- Empresas e Mercado
OpenAI lança blog científico após analisar milhões de células em 32 minutos
· 3 min de leitura
Kuken usa API da OpenAI para achar plantas técnicas em 4,5 minutos
Sistema criado com a startup Recursive vasculha sete décadas de registros de torres de resfriamento e substitui processo que levava quase uma hora.
· 3 min de leitura
OpenAI cria sistema para travar modelos em até 35 segundos
O Control Room monitora tarefas de pesquisa interna e corta a geração de tokens nas GPUs quando ferramentas de segurança detectam desvios.
· 3 min de leitura
Hugging Face integra cobrança de serviços ao Google Cloud Marketplace
· 3 min de leitura