Ambientes de aprendizado por reforço aceleram controle de robôs bípedes em simulação
Estrutura aberta combina física realista de atuadores e exportação em formato padrão para transferir movimentos treinados digitalmente para pequenos robôs físicos.
Edição: Anderson Gomes · texto gerado por IA
· 4 min de leitura
Texto gerado por IA, com revisão automática. Esta matéria foi escrita por um modelo de linguagem a partir da fonte indicada e passou por verificações automáticas de formato, de voz e de título; não houve leitura humana antes da publicação. Como funciona o método · Fonte original: Repositório no GitHub
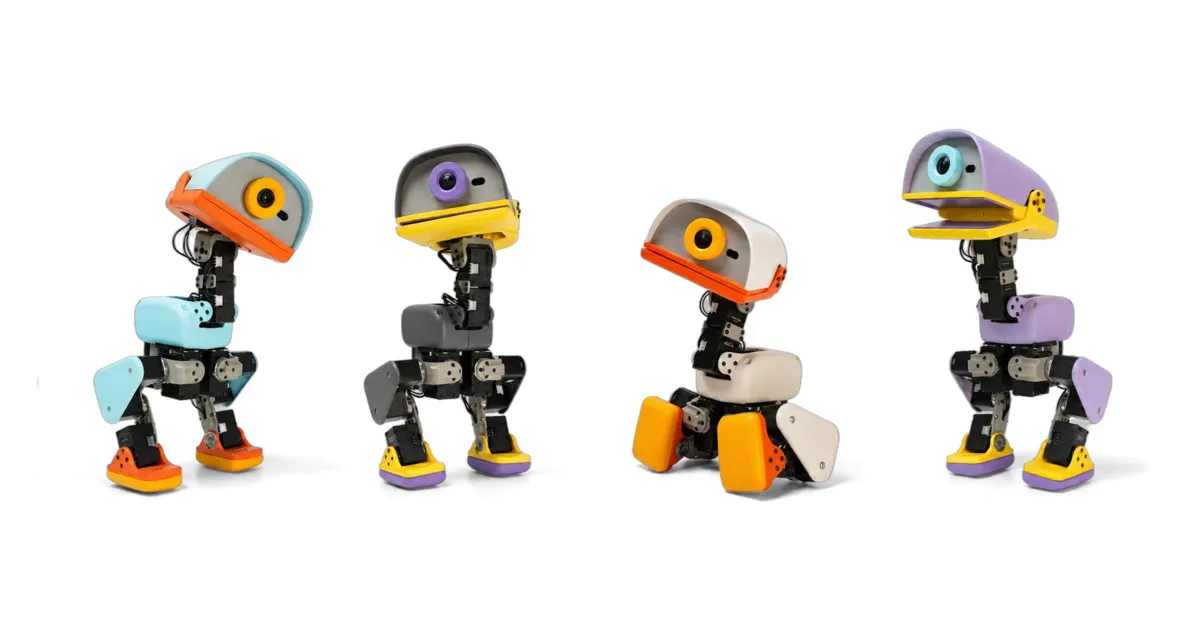
O projeto microduck_rl reúne ambientes de treinamento por aprendizado por reforço voltados ao Microduck, um robô bípede de cerca de 800 gramas e 25 centímetros de altura desenvolvido pela organização pollen-robotics. O repositório ganhou tração nas paradas de código aberto por apresentar um conjunto completo de transferência de simulação para realidade, técnica conhecida como sim2real, permitindo gerar políticas de locomoção estáveis sem depender de protótipos físicos durante as primeiras etapas de treino. A ferramenta soluciona o gargalo de desgaste mecânico e lentidão típicos de testes diretos no hardware, viabilizando o ajuste fino de marcha e manobras acrobáticas em paralelo.
Dados rápidos
- Repositório: pollen-robotics/microduck_rl
- Licença: Apache-2.0
- Linguagem: Python
- Estrelas e forks: 2.303 estrelas e 496 forks
- Posição no ranking: GitHub Trending na listagem mensal
- Data da consulta: 2026-09-28
O desafio da transferência entre simulação e hardware
Treinar robôs bípedes diretamente no mundo real impõe riscos de quedas frequentes, sobrecarga elétrica e quebras de articulações em fase de exploração motora. Ao mesmo tempo, simuladores puramente cinemáticos costumam falhar ao transferir os aprendizados para a máquina física, fenômeno chamado de gap de realidade. Pequenas discrepâncias em folgas de engrenagens, atrito interno e variações na tensão de bateria inutilizam redes neurais convencionais quando carregadas em motores reais.
A iniciativa da pollen-robotics enfrenta esse cenário ao modelar minúcias do comportamento eletromecânico dos servos Dynamixel XL330. O código inclui simulação explícita de folga mecânica nas 14 juntas servoacionadas, introduzindo eixos passivos que replicam o jogo de engrenagens de dois graus totais. Dessa forma, as observações de posição e velocidade angular refletem o atraso mecânico real antes de qualquer comando atingir os membros do robô.
Arquitetura de execução e fluxo de trabalho
A base do sistema utiliza o simulador MuJoCo Warp por meio do pacote mjlab, empregando o algoritmo de otimização por política proximal, conhecido pela sigla PPO. As políticas operam em frequência de 50 hertz e compartilham um vetor unificado de 61 dimensões para observações de estado. Essa padronização permite alternar dinamicamente entre diferentes comportamentos durante a execução final sem reinicializar o sistema motor.
O processo exige placa gráfica com suporte a CUDA e a ferramenta de gerenciamento de pacotes uv, havendo suporte para execução remota em nuvem via Hugging Face Jobs. O ciclo básico de clonagem, treino de marcha com 4.096 ambientes simultâneos e exportação para o formato aberto ONNX segue etapas diretas:
git clone https://github.com/pollen-robotics/microduck_rl
cd microduck_rl
uv run train Mjlab-Velocity-Flat-MicroDuck --env.scene.num-envs 4096
uv run scripts/export.py Mjlab-Velocity-Flat-MicroDuck --wandb-run-path <...>
uv run scripts/infer_policy.py --walking output.onnx
Aplicações práticas e comportamentos suportados
- Locomoção contínua e recuperação: controle de velocidade em terrenos planos ou irregulares com capacidade integrada de levantar após quedas frontais ou dorsais.
- Postura e interação estática: transição suave entre sentar e levantar sob comando contínuo, com controle de orientação da cabeça e inclinação do tronco.
- Patinação e deslocamento sobre rodas: condução de manobras com rodas passivas sob os pés, incluindo impulsos simétricos, deslizamento agachado e descida em declives.
- Manobras dinâmicas de impacto: execução de chutes frontais em pequenas esferas de 70 milímetros e rotações completas de cambalhota sobre a cabeça com retorno em pé.
Diferenciais técnicos frente a simuladores comuns
Muitos ambientes convencionais de robótica tratam motores como atuadores proporcionais-derivativos ideais descritos em arquivos XML básicos. O microduck_rl adota a biblioteca BAM para modelar a física do atuador com cálculo de voltagem direta, força contraeletromotriz e atritos do tipo Coulomb e Stribeck dependentes de carga.
Outro fator distintivo reside na inclusão nativa de variantes com folga mecânica nas tarefas de treino, onde o codificador de posição lê o movimento após a folga da engrenagem. Ao expor a rede neural a faixas de aleatorização de domínio que englobam quedas de tensão na bateria e atrasos no barramento, o sistema dispensa alterações estruturais de entrada e saída no momento da compilação em ONNX.
Limitações operacionais e pontos de atenção
O projeto demanda cuidados técnicos claros antes de sua adoção. O repositório não registrava nenhuma release formal publicada até a data de consulta, o que indica desenvolvimento contínuo sujeito a quebras de compatibilidade entre commits. A execução local depende estritamente de hardware com aceleração gráfica CUDA, com downloads iniciais extensos em arquiteturas ARM que exigem ajuste manual no tempo limite de requisição da ferramenta uv.
A licença declarada é Apache-2.0, garantindo liberdade de uso sob cumprimento de seus termos de atribuição. Tópicos descritivos não foram informados no repositório. O usuário deve considerar que a eficácia prática das políticas exportadas depende da montagem mecânica correta do robô bípede e do emparelhamento com o motor de execução disponibilizado no projeto complementar da organização.
Resumo rápido
- Projeto: pollen-robotics/microduck_rl
- Licença: Apache-2.0
- Linguagem: Python
- Estrelas: 2.303
- Ranking: GitHub Trending mensal
- Risco principal: ausência de releases estáveis com dependência obrigatória de ambiente CUDA
Fontes
- Repositório no GitHub: https://github.com/pollen-robotics/microduck_rl
- Página oficial: https://pollen-robotics.com/microduck
- Python
- Apache-2.0
- Repositórios em Alta
- GitHub Trending
Agentes autônomos recebem conjunto de ferramentas para criar mods em jogos de PC
O repositório universal-modder estrutura a engenharia reversa, geração de mídias e testes para permitir que assistentes de código alterem títulos de PC.
· 5 min de leitura
Ambiente unificado de IA para auto-hospedagem centraliza agentes e modelos locais
A plataforma integra bate-papo, execução de fluxos com agentes autônomos, leitura de e-mails e edição de textos sob controle total do usuário em infraestrutura própria.
· 3 min de leitura
Assistente de código aberto leva o monitoramento de agentes de IA ao entalhe da tela
A ferramenta aberta exibe o progresso de tarefas automatizadas e gerencia autorizações diretamente no topo do display do computador.
· 5 min de leitura
Automação de vídeos curtos em Python ganha tração com fluxo de ponta a ponta
Com versão v1.3.8 e integração a múltiplos modelos, projeto reúne mais de 128 mil estrelas ao automatizar roteiro, voz e edição.
· 3 min de leitura